案例详情

 13286863407
 新闻资讯web3d互动3D数字营销
 官方公告
 行业资讯
 技术分享3d展示展览定制化3d程序DIY三维设计H5三维网页组合拆解爆炸图虚拟仿真VRAR360环物展示三维互动展示精品案例问题列表热门案例3d电子说明书医疗用品展示 3D汽车展示VR服饰展示工业机械展示古代青铜展示产品3D展示3D线上车展VR虚拟商城楼宇三维展示文博3D展示机械工程设备
 机械设备3d展示古董钱币展示陶瓷器皿展示书画绘画展示雕塑雕像展示电子产品展示食品包装展示家具家电展示生活用品展示珠宝首饰展示文具玩具展示功能五金展示健康护肤展示工程机械展示仪器仪表展示能源化工展示工具维修展示非机动车展示农用车展示新能源汽车展示船坞运输展示汽车配件展示古代建筑展示古代建筑三维展示藏品字画三维展示历史雕塑三维展示瓷器古董三维展示铜钱货币三维展示青铜古器三维展示机动车3d展示非机动车3d展示农用车3d展示船舶运输3d展示汽车零配件3d展示家具家装3d展示玩具手办3d展示3d看车交互系统VR全景3d看车360环拍互动工业机械设备机械流水线设备家用电器3d展示电子产品3d展示电脑办公3d展示服饰衣物3d展示食品酒水饮料3d展示母婴乐器3d展示医疗设备3d展示珠宝首饰3d展示三维动画设计化妆护肤品3d展示3d建模制作建筑楼宇建模家具家电建模汽车3d建模工业机械建模医疗设备建模电商3d建模文物点云扫描三维动画制作三维产品动画三维角色动画三维游戏动画三维影视动画CG动画VR互动展示设备VR互动汽车VR演示教育VR体验商品VR展示家具VR交互AR课件航天AR探索教育AR体验科普AR互动展馆AR交互商务AR应用工业元器件3d展示3d毛绒玩具3d手办玩具3d益智玩具文博艺术展示3d遥控玩具医疗器械3d中西药品3d营养健康3d营养成分3d3d面部护肤3d香水彩妆3d男士护肤3d洗发护发3d口腔护理3d身体护理3d女性护理3d纸品清洗滋补养生3d计生情趣3d保健器械3d防护用具3d隐形眼镜3d3d婴幼玩具3d扮演道具3d运动户外3d项链3d吊坠3d耳饰3d手链手镯3d戒指工具类3d展示安全消防3d展示工控配电3d展示清洁用品3d展示化学用品3d展示仓储包装3d展示焊接紧固3d展示暖通照明3d展示实验用品3d展示3d电视投影3d空调风扇3d洗衣机3d冰箱冰柜3d厨卫大电3d厨房小电3d环境电器3d个护健康3d清洁电器3d视听影音3d家电配件3d厨具餐具3d床上用品3d居家布艺3d生活用品3d收纳用品3d家居饰品3d照明灯具3d家具家私3d厨房卫浴3d手机通讯3d手机配件3d摄影摄像3d数码配件3d音响娱乐3d智能设备3d电子教育3d电脑整机3d电脑配件3d外设产品3d游戏设备3d网络产品3d办公设备3d文具制作3d流行男鞋3d名牌包3d运动服饰3d男装3d女装3d内衣3d配饰3d童装3d童鞋3d进口食品3d休闲食品3d中外名酒3d饮料冲调3d解压玩具3d尿裤湿巾3d喂养用品3d寝居服饰3d儿童车床3d宝妈用品3d乐器艺术鲜花礼品农具3d3d艺术品3d烟具3d礼品3d鲜花3d绿植园艺3d农机农具3d畜牲养殖装修建材3d展示门窗3d展示石料3d展示木材3d展示墙面3d展示窗帘3d展示五金3d展示科技产品3d展示机器人3d展示军工3d展示游乐设施3d展示SUV3d展示面包车3d展示轿车3d展示皮卡3d展示古典车3d展示货车3d展示越野车3d展示客车3d展示自行车3d展示三轮车3d展示手推车3d展示人力车3d展示畜力车3d演示专用车3d展示电动车3d展示收割机3d展示播种机3d展示拖拉机3d展示其他机型展示运输船3d展示干货船3d展示液货船3d展示工程船3d展示工作船3d展示开发船3d展示鱼船3d展示其他船型展示发动机3d展示传动件3d展示制动件3d展示转向件3d展示悬挂件3d展示电子件3d展示车用品3d展示车身附件展示汽保工具展示物流机械设备重型矿山机械工程机械设备石化机械3d展示包装机械设备基础机械3d展示运输设备3d展示加工设备3d展示能源设备3d展示控制设备3d展示辅助设备3d展示港口机械设备航空机械设备机械机床设备激光加工设备食品加工设备厨房加工设备钢材加工设备流通加工设备可再生能源设备非再生能源设备新能源设备节能设备储能设备清洁能源设备非化石能源设备PLC设备3d展示DCS设备3d展示RTU设备3d展示HMI设备3d展示仪器仪表3d演示机箱机柜展示工业电源展示工业电机展示生产加工设备家庭辅助设备康复辅助设备锅炉辅助设备运输辅助设备化工机械3d展示风机设备3d展示气体压缩机展示塑料加工机械石化通用机械3d航空航天3d展示未来科技3d展示3D选型工具动力耕整地机械展示三维展示动力机械web3d展示耕地机械H5交互展示整地机械种植施肥机械展示播种机械设备三维展示移植机械数字化展示施肥机械H5交互展示农业育苗机械3D展示食用菌生产机械虚拟展示田间管理机械展示农业植保机械三维展示喷雾机械三维展示收获处理机械展示谷物收获机三维展示园林机械设备三维展示中耕农业机械三维展示饲料作物收获机械三维展示玉米收获机三维展示农作物收获机三维展示清选机械三维展示脱粒剥壳机械三维展示烘干机械设备三维展示种子加工机械三维展示灌溉排灌设备展示农机喷灌设备三维展示农业过滤设备三维展示灌溉农业设备三维展示排灌机械阀门三维展示三维工业动画农机水泵三维展示农业喷洒设备三维展示农产品加工机械展示碾米机三维展示三维建筑动画棉花加工机械三维展示果蔬加工机械三维展示三维医疗动画茶叶加工机械三维展示三维漫游动画实拍三维结合环保仪器设备三维展示水处理设备三维展示食品加工机械三维展示磨粉(浆)机械三维展示污泥处理机三维展示油脂加工机械三维展示消毒设备三维展示3d可视化建模三维数据采集3d点云扫描城市乡村可视化园区建筑可视化电力能源可视化工业生产可视化道路交通可视化物流仓储可视化农业林业可视化学校教育可视化健康医疗可视化720VR实景漫游线上虚拟展厅红色党建展厅博物馆艺术展厅科普教育展厅旅游景点展厅3D高斯泼溅倾斜摄影航拍园区点云扫描场站点云扫描工厂点云扫描交通点云扫描景区点云扫描电商产品扫描矿山点云扫描城市建设扫描农业点云扫描水利工程扫描工业零件扫描
矿山井下巷道空间结构复杂,环境光照差,传统人工测量方式存在作业风险高、数据采集不全、成果更新慢等问题,难以完整还原巷道真实形态,无法满足矿山运维、地质分析、安全评估等工作的数据需求。
基于三维激光点云扫描技术,可对矿山巷道开展全空间数据采集。设备在巷道内部行进,持续获取巷道壁、顶板、底板、附属构筑物以及周边围岩的海量三维坐标信息,形成高密度点云数据集。点云数据通过高程着色进行可视化呈现,不同颜色对应不同高度,直观区分巷道空间起伏与结构变化。
从第一视角可视化画面中,可以看到巷道内壁、地面的完整轮廓,巷道内的通道出口、空间转折细节全部被记录。全局三维模型视图则展示整条巷道的走向、分支结构,能够从外部视角查看巷道整体布局,实现巷道内部与整体形态的一体化数字化还原。
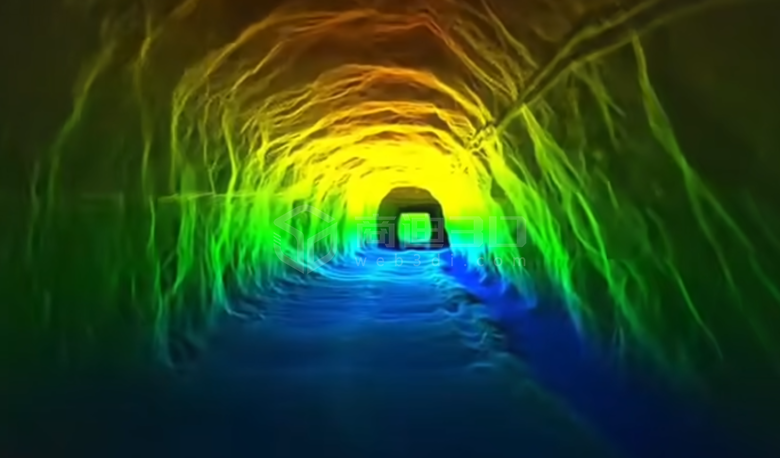
这套成果可直接用于矿山多项业务工作。巷道断面尺寸自动提取、围岩形变监测、采空区边界识别、巷道工程竣工复核都可以依托点云模型完成。模型支持Web3D交互展示,相关人员无需下井,即可在线浏览巷道三维场景,查看空间细节,开展方案研讨与安全研判。
相比传统测绘手段,3D点云扫描建模减少井下人员长时间驻留作业,降低井下安全风险。模型具备较高的空间精度,能够完整捕捉巷道细微结构变化,数据成果可长期留存,为矿山数字化建设提供基础三维资产,支撑矿山智能化管控落地。